Mechanical Design Portfolio · 2026

把结构方案做到
能装、能动、能验证。

面向机械结构设计岗位的项目作品集。聚焦运动机构、整机堆叠、仿真优化、样机调试与工程验证,用实机、结构图和测试过程说明设计能力。

04
核心项目
02
四足机器人版本
1000+
整机零部件实例

Selected work

项目索引

Project 01 · Flagship

五轴多材料微纳 3D 打印设备

从参考 Open5x、5-Axis 等开源方案开始,完成整机堆叠、旋转打印平台、DIW 模块与 UV 固化模块的结构实现,并经历多轮样机调试。
我的角色主要结构设计 / 装配调试
关键模块并联式旋转平台 · 龙门式 XYZ · DIW
设计工具SolidWorks · 运动验证 · BOM
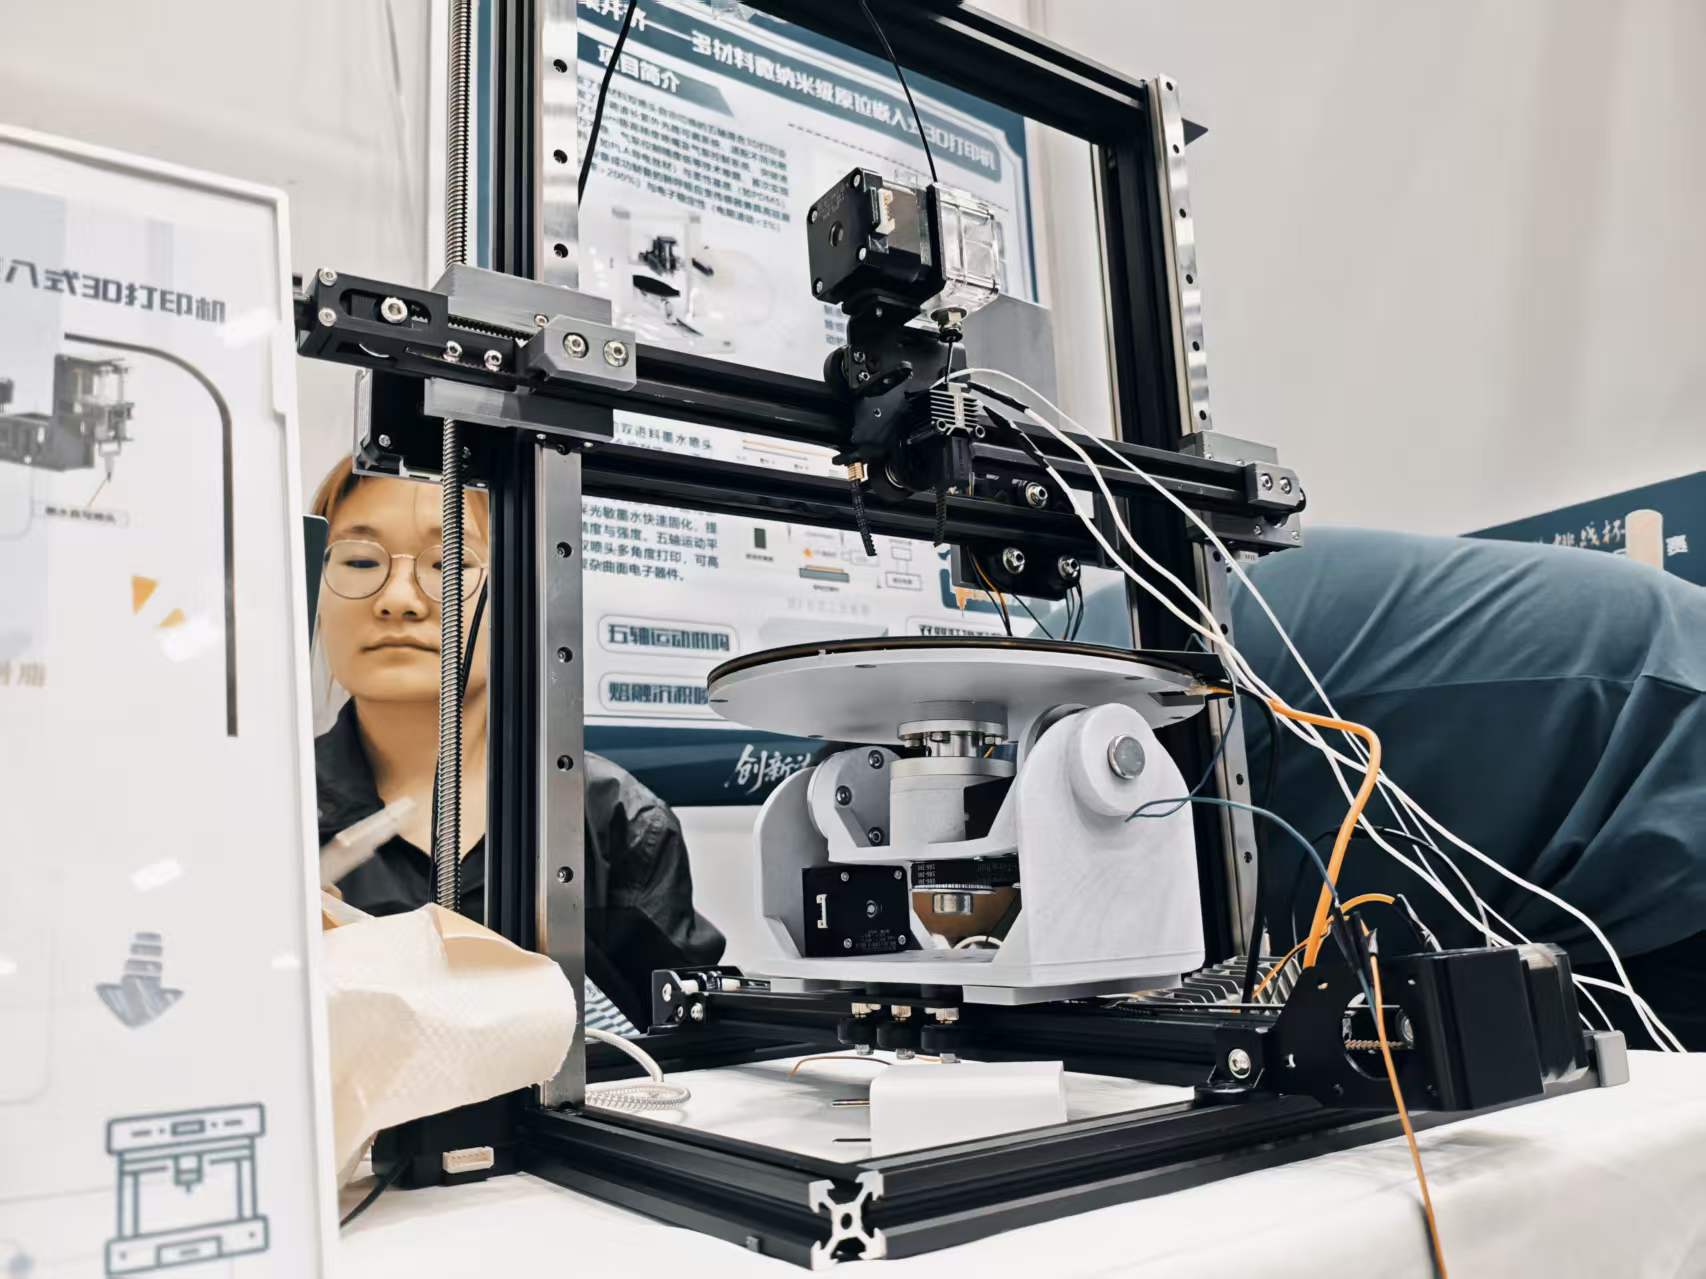
五轴多材料打印设备实机

五轴多材料打印设备实机:龙门式三轴机构与旋转打印平台集成

01 / 架构

并联式旋转打印平台与龙门式三轴机构

将喷头运动与打印平台姿态调整解耦,围绕工作空间、干涉边界、重心位置与装配可达性完成整机布局。装配体覆盖 1000+ 零部件实例(含标准件与重复件),持续处理装配关系、线束空间和模块接口。
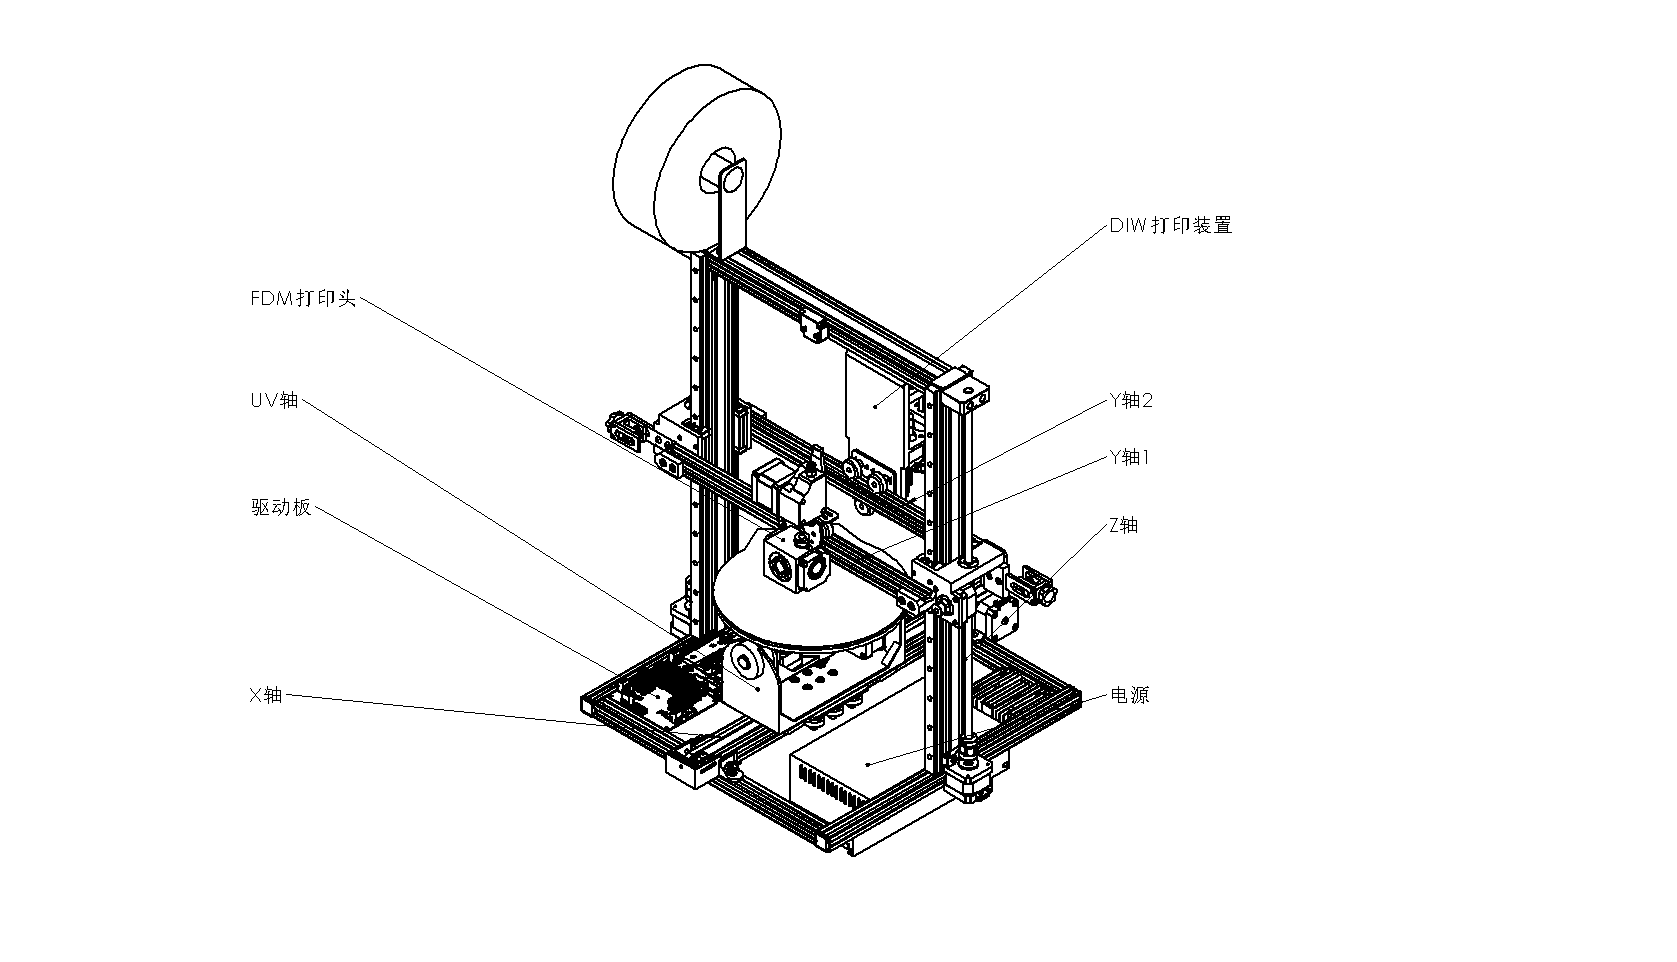
五轴打印设备结构标注图
02 / 功能模块

DIW 墨水直写机构

集成 FDM 与 DIW 打印路径,配合 UV 模块实现原位嵌入固化。模块化设计便于喷头切换、位置调整和后续维护。
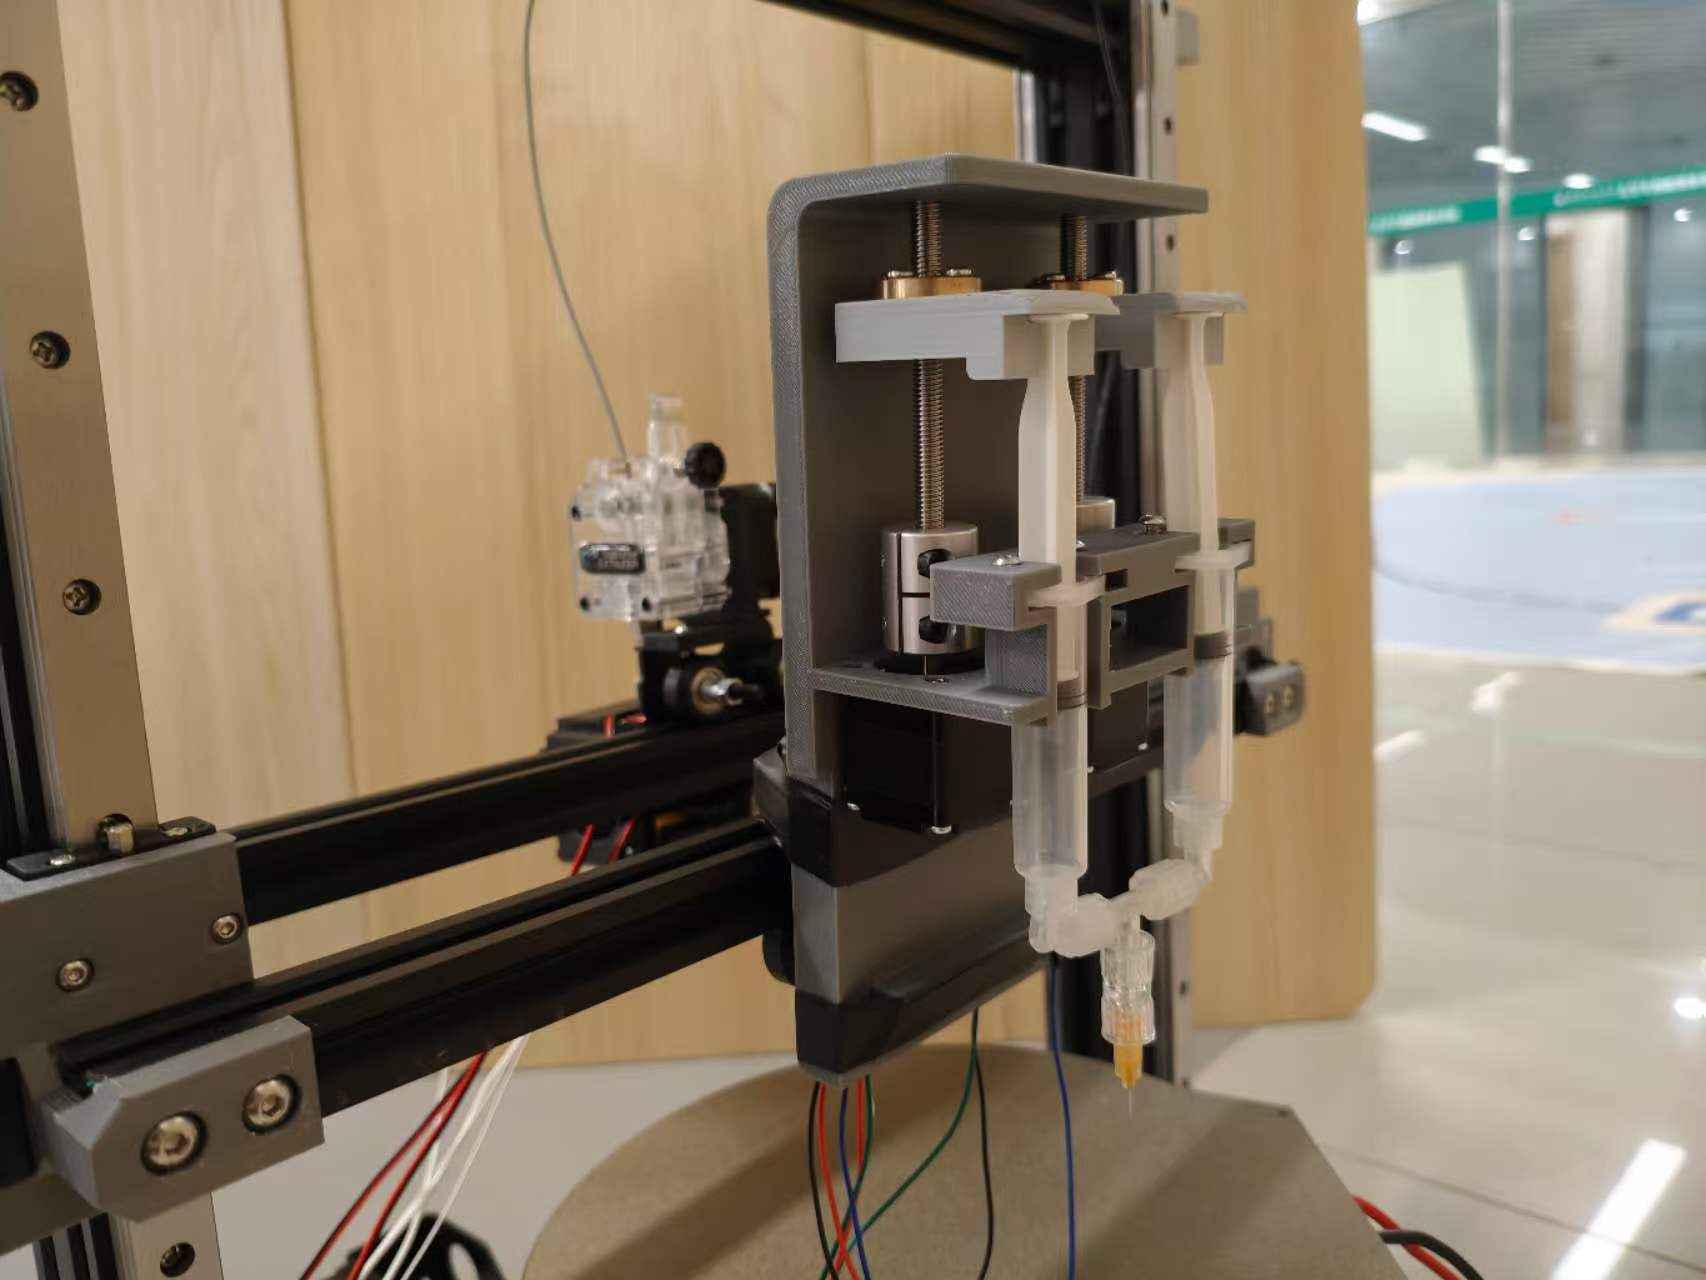
打印设备功能模块近景
03 / UV 轴

从接口定义到可装配结构

围绕转轴、轴承、连接件和打印平台进行分层设计,优先保证同轴性、装配顺序与检修空间。
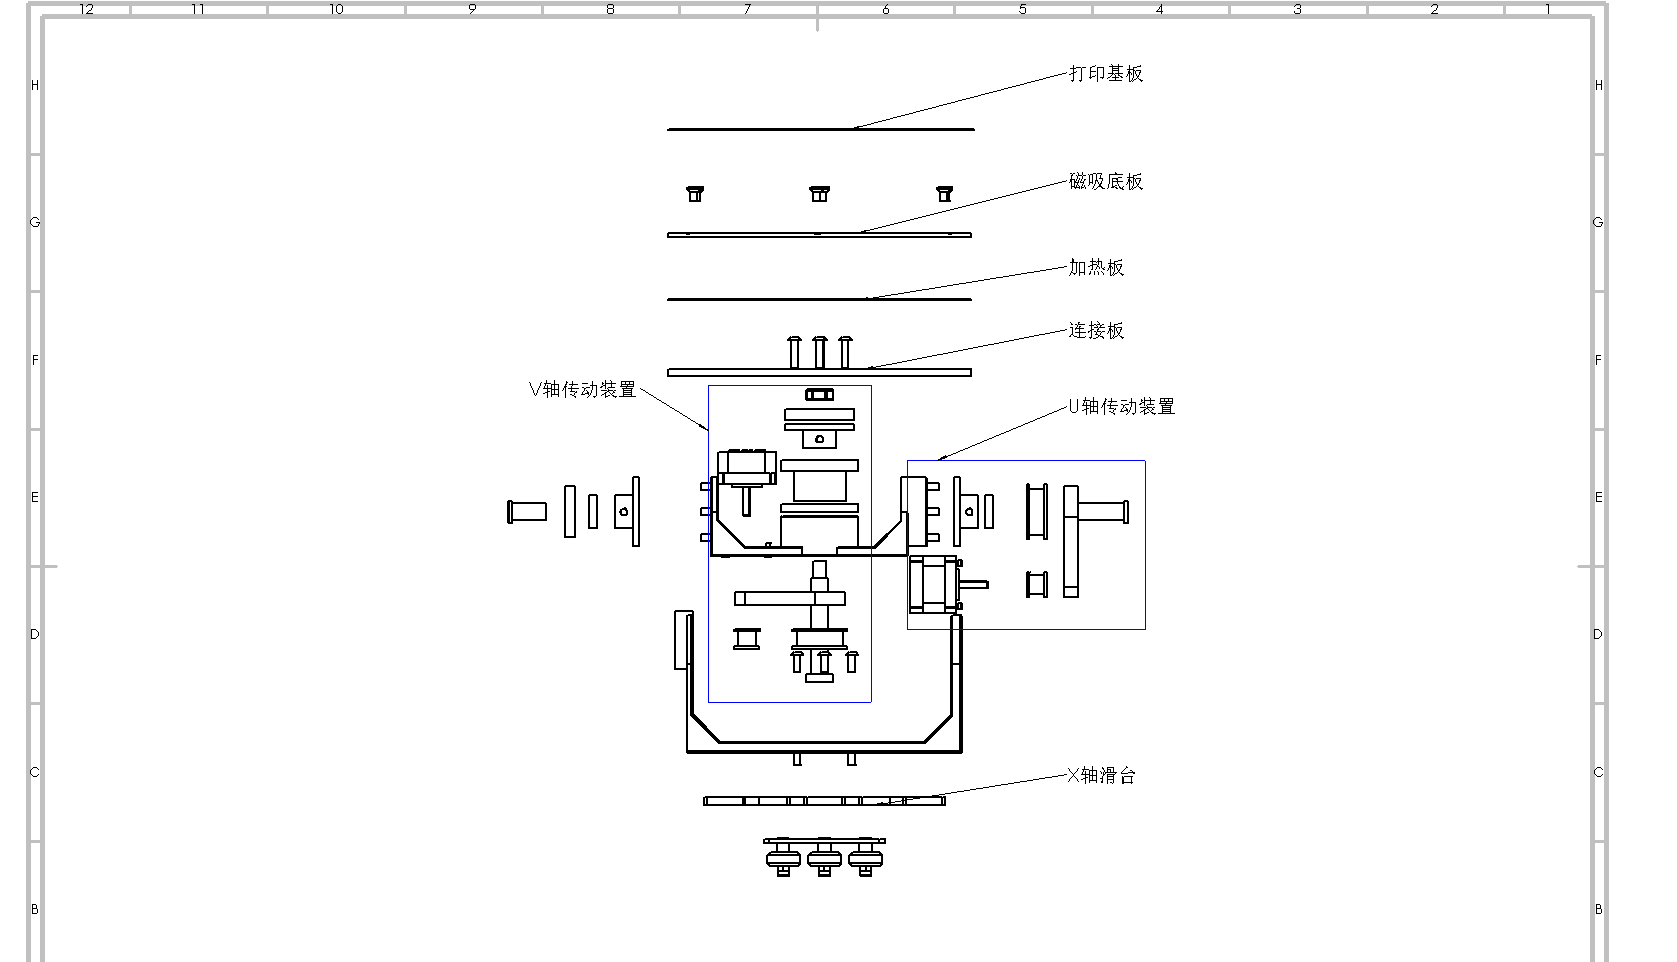
UV 轴爆炸结构示意图
五轴设备实机打印演示
项目成果第十五届“挑战杯”大学生课外学术科技作品竞赛湖北省特等奖

省赛获奖后进入后续国赛阶段
Project 02 · Robotics

四足机器人:两代腿部机构实践

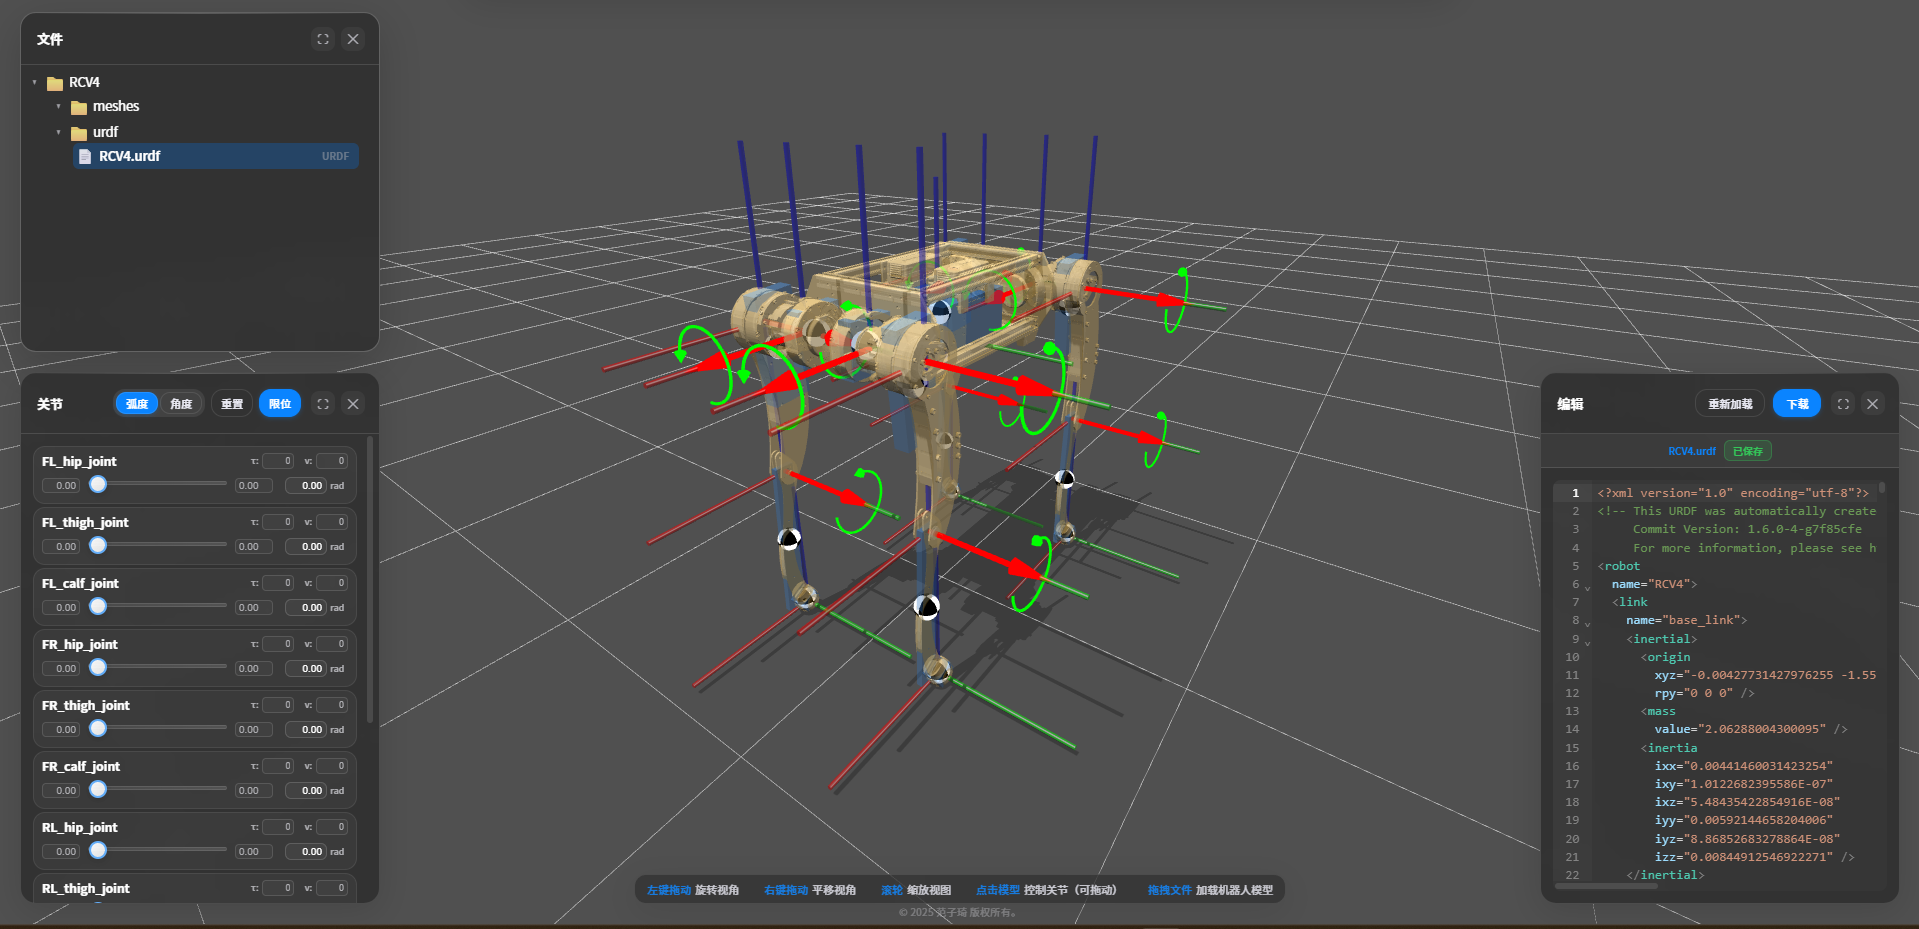
两年内参与两款四足机器人设计:作品集重点呈现四连杆版本,五连杆版本作为后续机构实践补充。工作覆盖结构建模、干涉检查、基础仿真和 URDF 导出。

版本一四连杆腿部机构
版本二五连杆腿部机构
工程输出三维装配 · URDF · 实机运动
四足机器人 URDF 导出界面

URDF 模型导出与关节坐标检查

DESIGN NOTES

从运动链到可调试样机

  • 围绕腿部运动链建立装配约束并检查极限姿态干涉。
  • 结合电机安装、线束走向和足端运动范围迭代结构。
  • 通过实机运动视频保留两代机构的调试证据。
四连杆版本运动记录
五连杆版本运动记录
项目成果第二十五届全国大学生机器人大赛 ROBOCON 国家三等奖

Project 03 · Biomimetic mechanism

仿生蝴蝶扑翼飞行器

使用空心杯电机与齿轮—曲柄连杆机构实现双翼扑动,围绕传动同步、机架刚度与整机轻量化完成结构迭代。

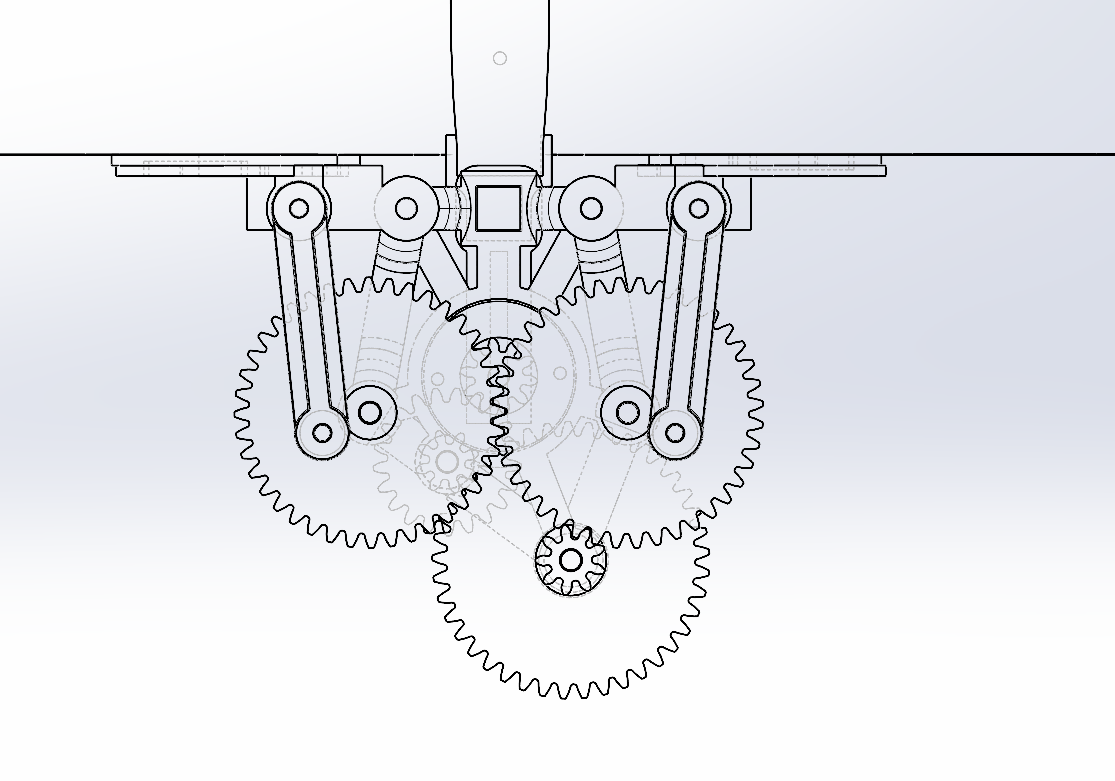
仿生蝴蝶齿轮曲柄连杆传动结构
齿轮—曲柄连杆扑翼传动结构
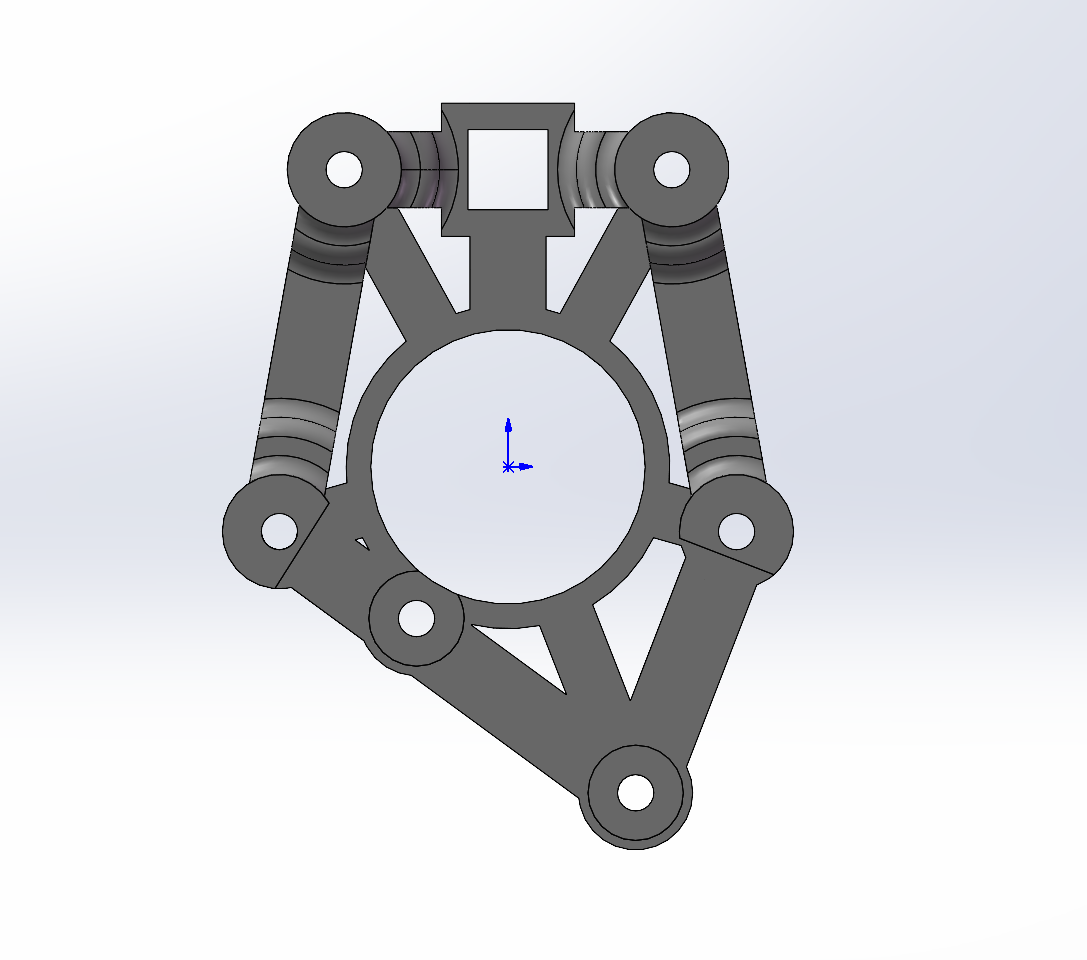
仿生蝴蝶机架拓扑优化结果
SolidWorks Simulation 拓扑优化与轻量化设计
MECHANISM

同步扑翼传动

通过多级齿轮与对称连杆将电机连续转动转换为双翼往复摆动,重点校核装配干涉、左右同步与连接可靠性。

LIGHTWEIGHTING

拓扑优化辅助减重

在保留安装孔位和主要载荷路径的前提下,使用 SolidWorks Simulation 进行初步拓扑优化,为机架去料和轮廓调整提供依据。

仿生蝴蝶飞行测试 01
仿生蝴蝶飞行测试 02
项目成果第十一届全国大学生机械创新设计大赛决赛国家三等奖

参赛作品:一种仿生蝴蝶飞行器

Project 04 · Industrial product

Epic Eye Laser M V3

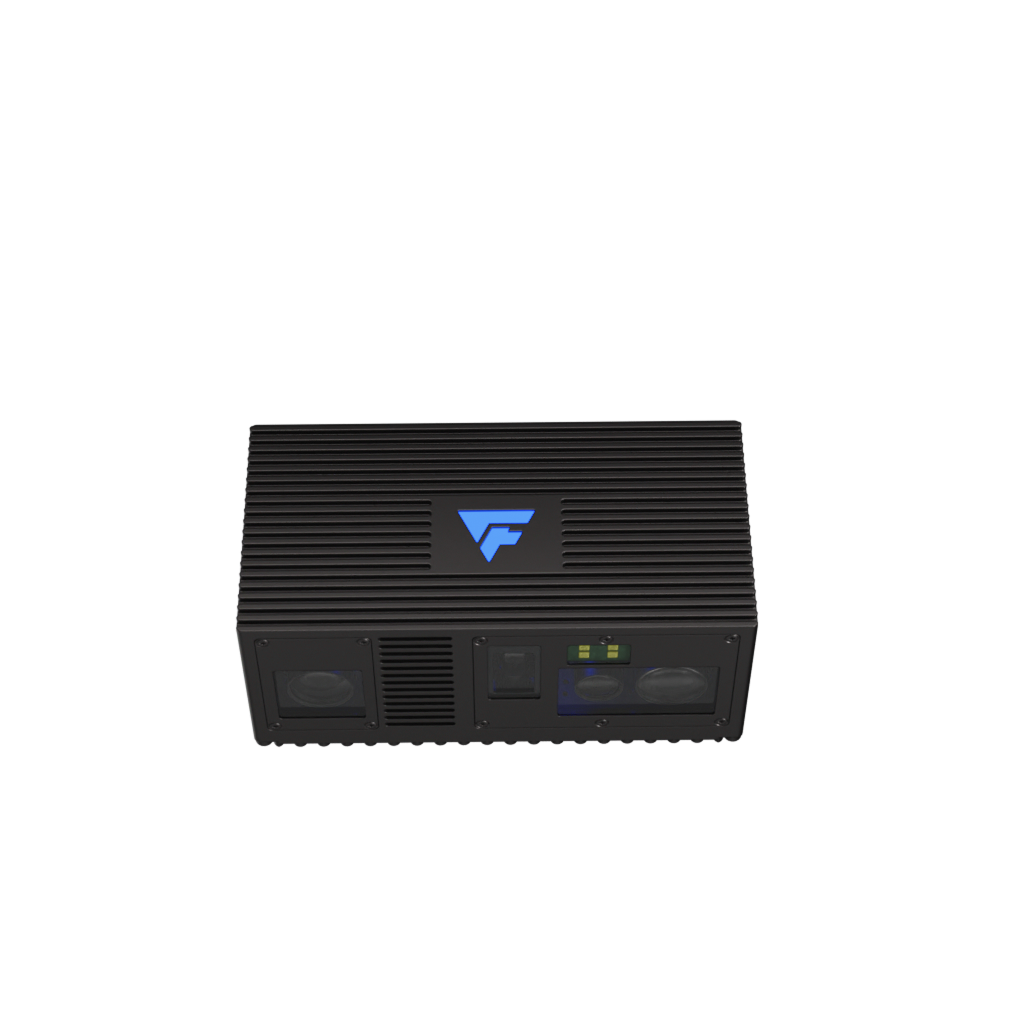
在实习中以结构助理身份参与样机试验、环境可靠性测试、结构整改、小批量验证与量产资料输出,跟随产品完成从样机到批量生产的工程闭环。

Epic Eye Laser M V3 产品实物图

Validation loop

  1. 01
    环境防护

    参与 IP65、IP67 防水防尘测试,并针对结果配合结构优化与复测。

  2. 02
    可靠性验证

    组织盐雾、高低温和碰撞测试,根据检验结果跟进结构问题闭环。

  3. 03
    量产导入

    参与小批量生产验证,与结构工程师共同完成 BOM 与 SOP 操作手册输出。

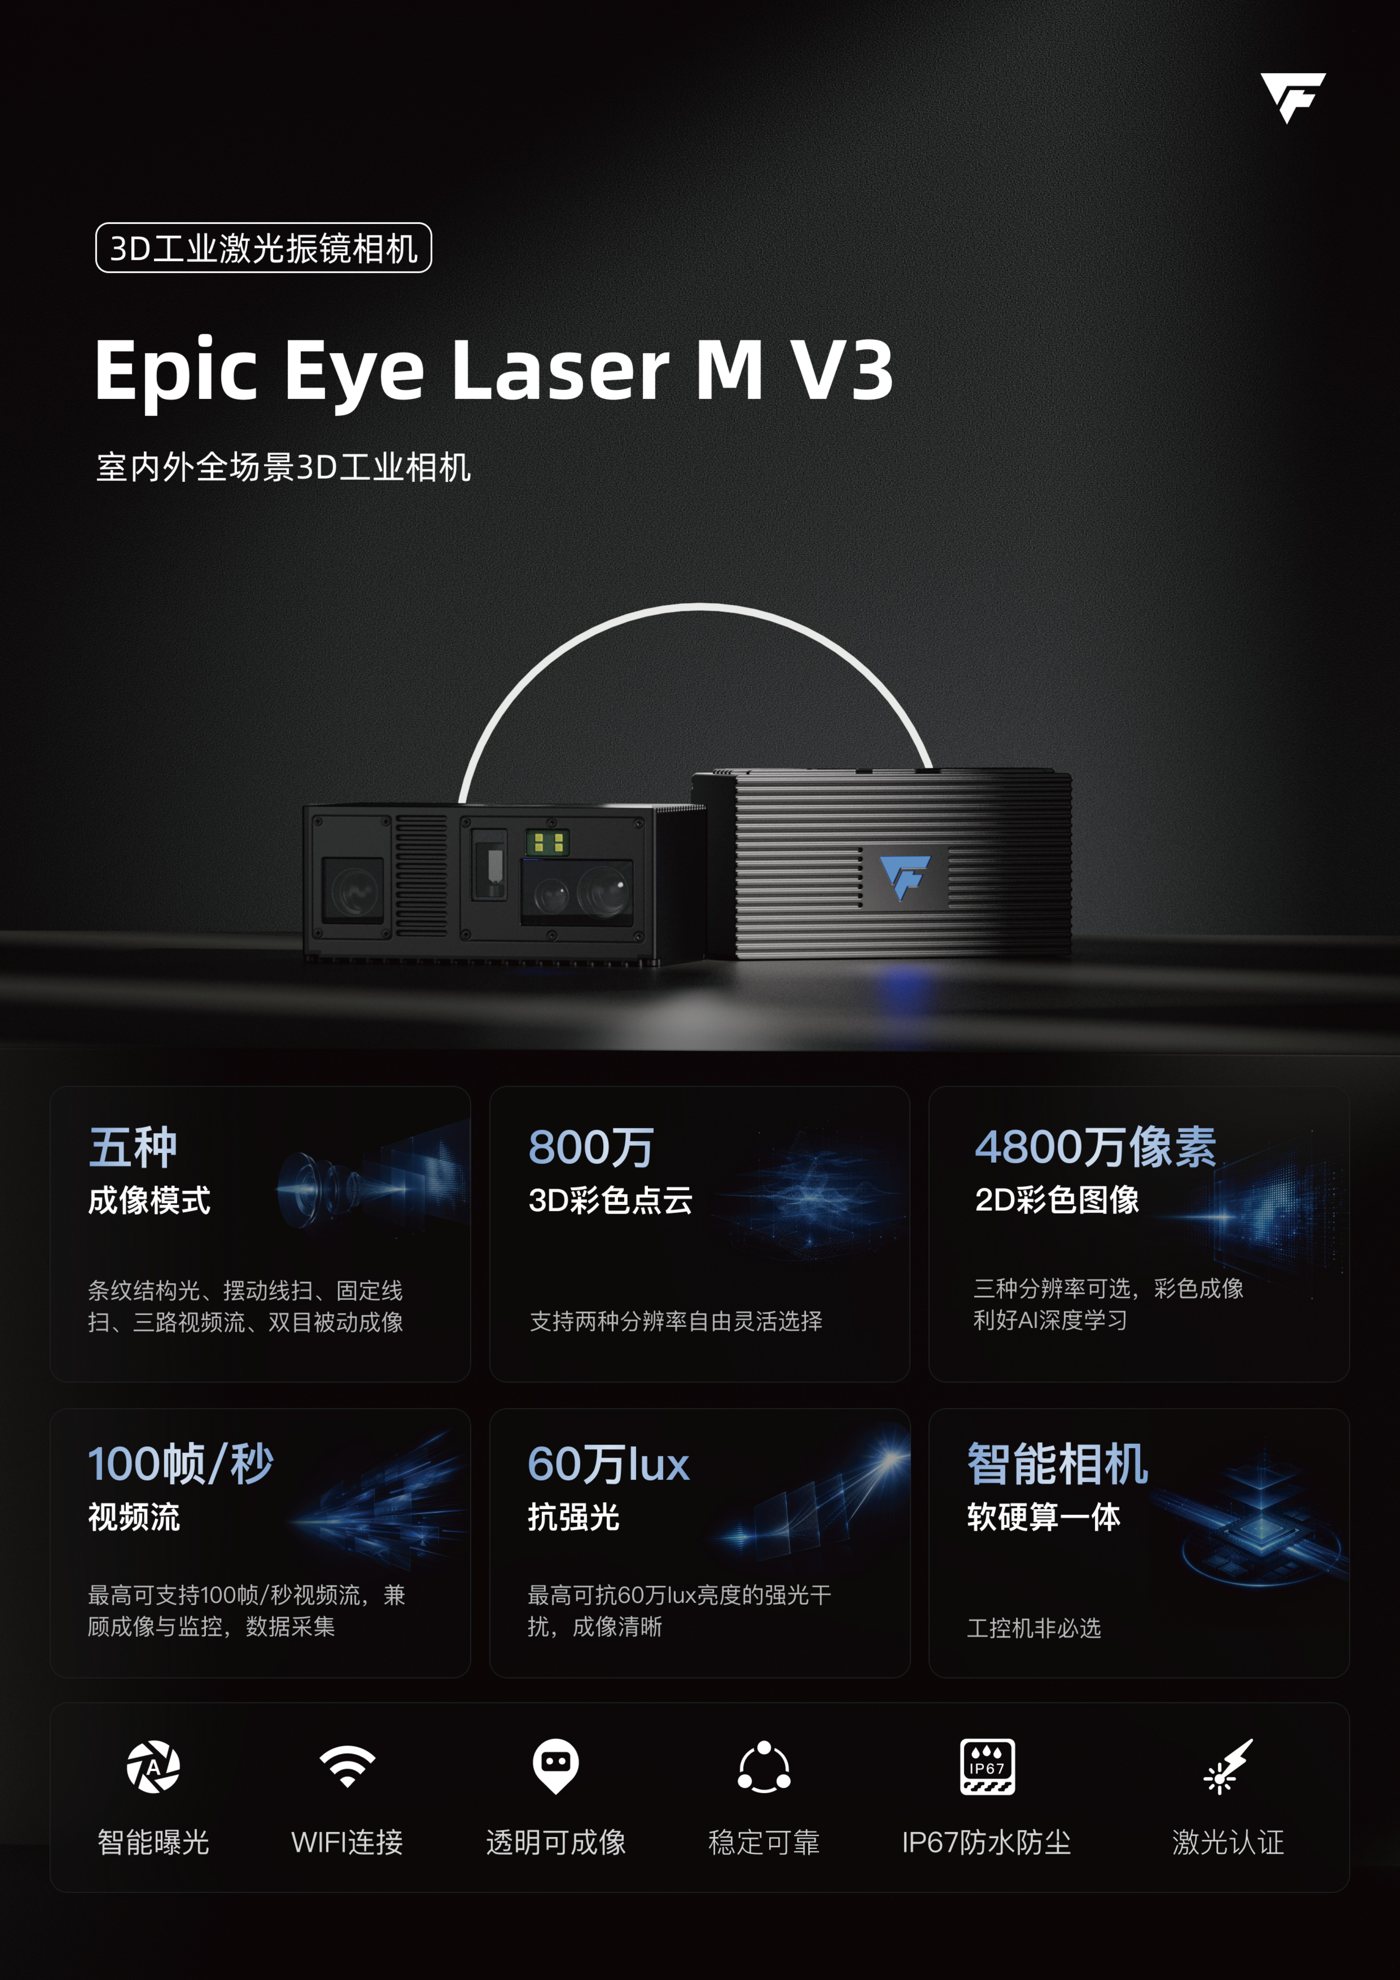
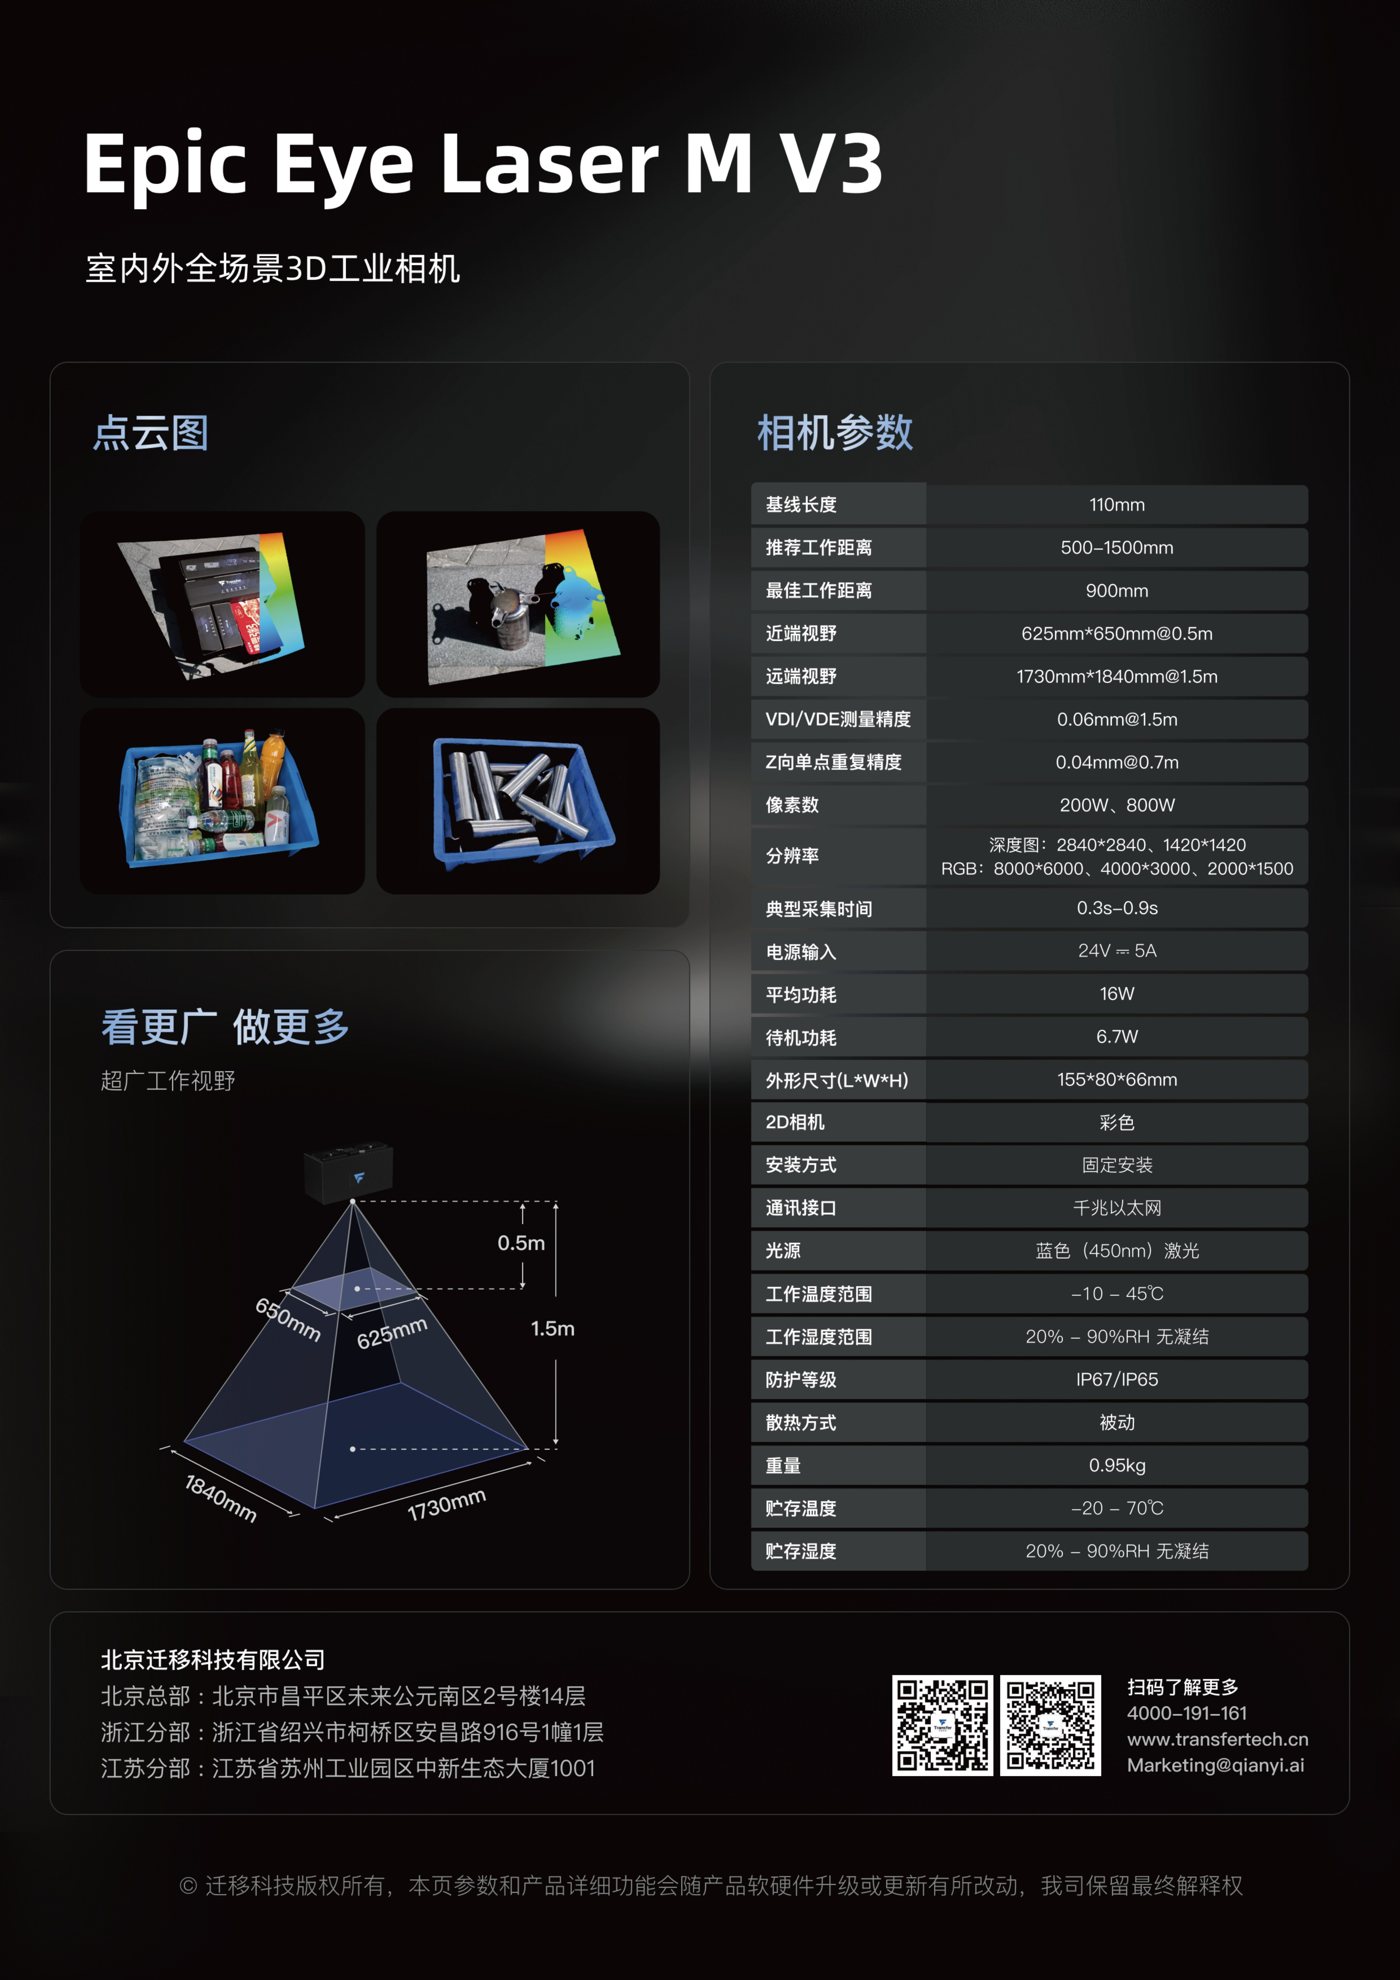
Epic Eye Laser M V3 产品宣传页正面
产品宣传页 · 正面
Epic Eye Laser M V3 产品宣传页参数页
产品宣传页 · 参数与应用

Honors & Patent

荣誉与专利

主要证书共 13 份 · 点击原位放大查看
8 份国家级、3 份省级、1 份结项证明、1 份发明专利授权

How I work

从需求到验证的结构设计闭环

01

定义边界

拆解运动、空间、载荷、环境与维护约束,先把接口和极限工况说清楚。

02

构型与堆叠

比较可制造性和装配路径,以模块接口组织整机结构与标准件选型。

03

仿真与校核

使用运动仿真、基础有限元与初步拓扑优化发现高风险区域。

04

样机与复盘

用实机调试、测试记录和问题闭环推动迭代,并沉淀图纸、BOM 与 SOP。